

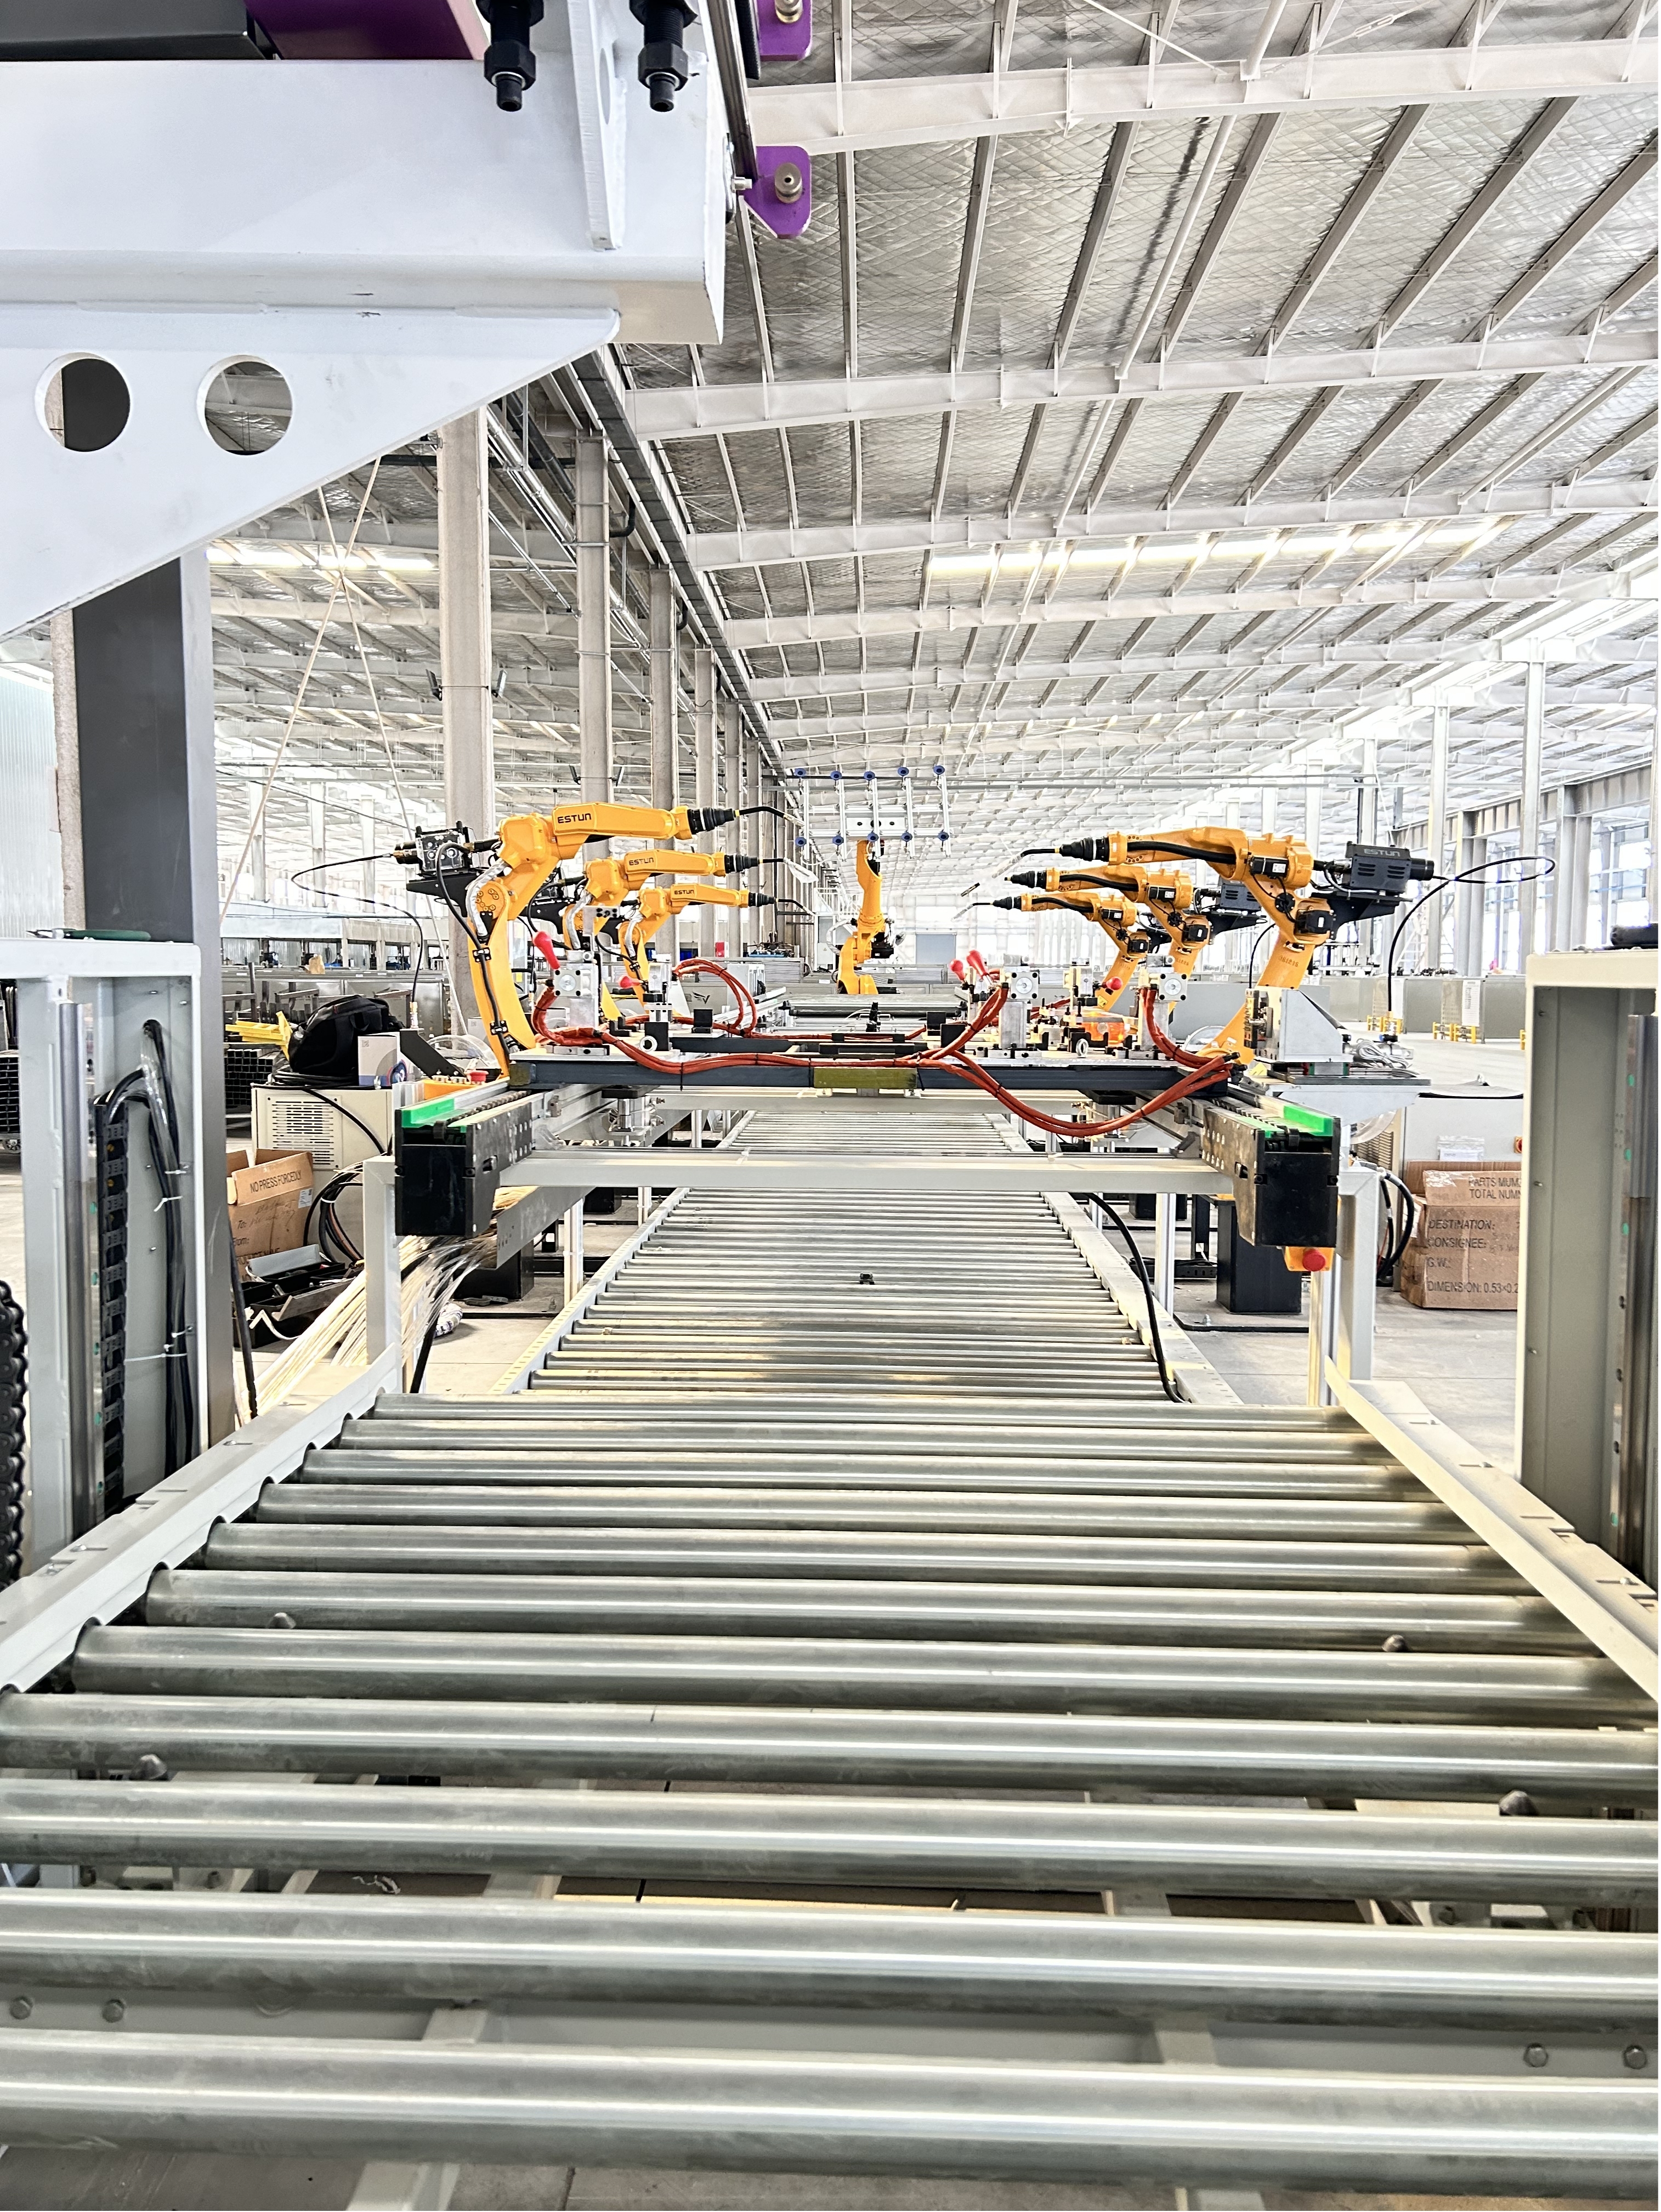
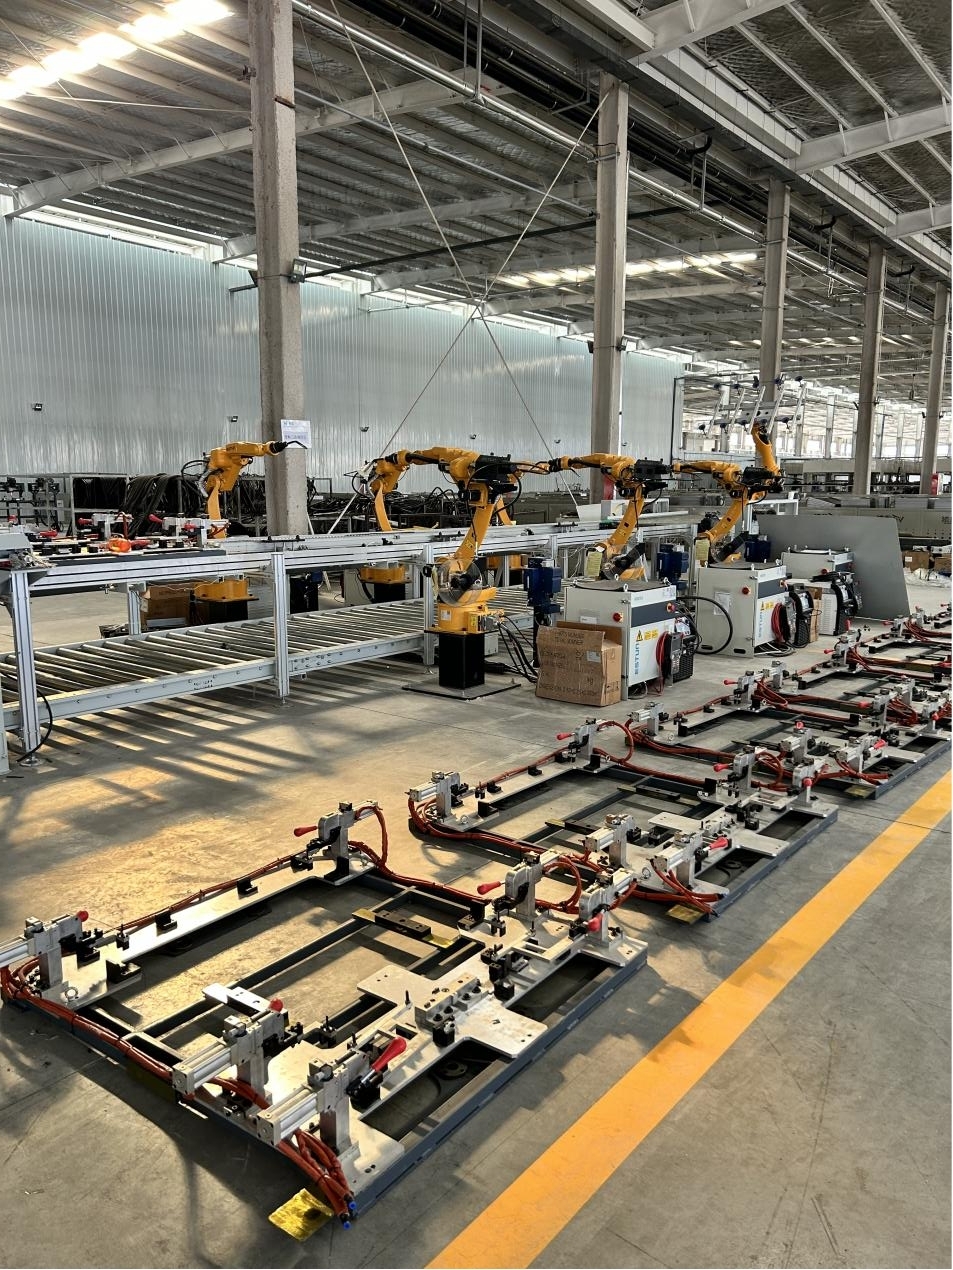
프로젝트 소개: 본 프로젝트는 적재 및 하역, 이송, 용접을 통합한 다중 스테이션 협업 조립 라인 운영 시스템입니다. 6대의 에스톤 용접 로봇, 1대의 트러스 로봇, 1대의 팔레타이징 로봇, 그리고 용접 공구 및 위치 감지 메커니즘을 갖춘 이송 라인을 사용하여 용접 스테이션 간 작업 부품의 원활한 흐름을 구현합니다.
프로젝트 어려움: 금형에 JP-650 모델 용접 부품이 장착되어 있고, 크기가 크고, 구성 요소가 많으며, 형상이 다양합니다. 안정적인 고속 생산을 위해 속도 체인, 점검 및 복귀, 위치 결정 메커니즘을 적절히 조합해야 합니다.
프로젝트 주요 특징: "네트워크 체인 협업", 고성능 PLC, 고정밀 센서 장비 및 산업용 인터넷의 활용, 용접 생산 라인의 기계적 통신 연동, 저지연, 고피드백, 원격 수동 결합 제어 모드 등을 통해 자동 용접 라인 전체의 지능형 제어를 효과적으로 보장합니다.
게시 시간: 2024년 1월 25일


