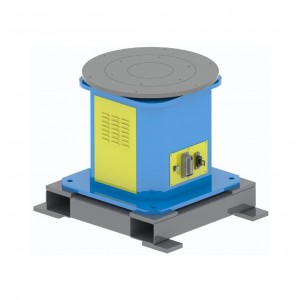
1. 복잡한 가공물에 적응하고 용접 범위를 확장합니다.
두꺼운 강판 프레임이나 건설 기계 버킷과 같이 크거나 복잡한 공작물의 경우, 포지셔너가 공작물을 회전시키고 이동시켜 로봇이 안쪽 측면이나 모서리와 같은 사각지대에 용접할 수 있도록 도와줍니다. MA1400과 같이 작업 반경이 더 긴 로봇과 함께 사용하면 매우 길거나 무거운 공작물에 대해 '한 번에 클램핑하고 전체 위치에서 용접'할 수 있어 위치 재조정 오류를 줄일 수 있습니다.
2. 수동 개입을 줄이고 효율성을 높이며 안전을 확보합니다.
공작물의 잦은 수동 조정이 필요 없어 '자동 위치 지정 및 연속 용접'이 가능하며, 배치 생산에서 용접 효율을 30~50% 향상시킵니다. 위치 지정 장치는 안전 장벽과 연동하여 고온 용접 부위 및 아크 광과의 접촉을 방지함으로써 안전 위험을 줄이고 용접 품질에 대한 작업자의 개입을 최소화합니다.
3. 다양한 시나리오에 적응하고 유연한 생산을 강화합니다.
야스카와 로봇은 TIG/MIG/MAG 용접 공정을 지원하며 서보 또는 유압식 포지셔너와 조합하여 사용할 수 있습니다. 알루미늄이나 스테인리스강 용접 시, 포지셔너는 저속으로 부드럽게 회전하고 로봇은 실시간으로 조정하여 열 변형을 최소화합니다. 공작물 종류를 변경할 경우, 포지셔너는 지그를 신속하게 교체하고 로봇은 프로그램을 호출하여 작업대 조정을 최소화하면서 자동으로 위치를 조정할 수 있습니다.